

Tepelný návrh modulu riadenia pohonu manipulátora robota
Robot je automatický stroj, ktorý môže nahradiť ľudské bytosti, aby sa zapojili do nebezpečnej a zložitej práce v neštruktúrovanom prostredí. Ide o komplex strojov, elektroniky, softvéru a vnímania. Líši sa od spotrebných produktov. Existuje veľa častí robota. Ak predbežná schéma nie je úplne zvážená, často spotrebuje veľa ľudských a materiálnych zdrojov a niekedy vedie celé telo. Preto je v počiatočnom procese vývoja potrebné použiť metódy spoľahlivosti, ako je mechanický návrh, tepelný návrh a analýza tekutín, aby sa predišlo rizikám, znížil sa počet kontrol a skrátil sa vývojový cyklus.
Požiadavka na odvod tepla:
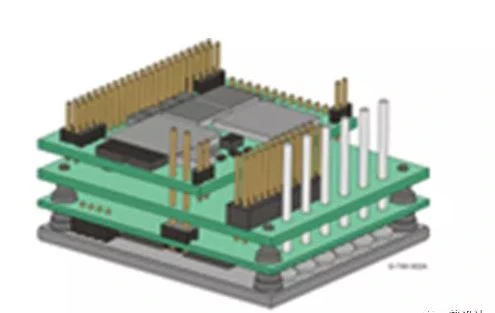
Ako je uvedené v legende, kvôli obmedzeniu štruktúry a objemu je potrebné na tele vývojového manipulátora integrovať 7 modulov riadenia pohonu a každý modul riadenia pohonu riadi motor. Riadiaci modul pohonu je hliníkový substrát, čo je laminát pokrytý meďou na báze kovu s dobrou funkciou odvádzania tepla; Teplotná odolnosť hliníkového substrátu (TS) riadiaceho modulu pohonu je 85 ℃. Keď teplota prekročí 85 ℃, riadiaci modul pohonu prestane fungovať. Oficiálne odporúčanie je, že TS ≤ 80 ℃. Tento manipulátor sa používa na produkty medicínskych robotov. Maximálna teplota pracovného prostredia robota je 25 ℃, čo má prísne požiadavky na teplotu plášťa. Sedem motorov pracuje súčasne: 10 s ≤ t ≤ 1 min a maximálna teplota musí byť ≤ 51 ℃.
Predfázové analýzy:
Modul riadenia pohonu je hliníkový substrát, takže modul riadenia pohonu potrebuje prenášať teplo do konštrukcie cez tepelnú podložku. Podľa predchádzajúceho výpočtu je v obmedzenom priestore potrebné nútené chladenie vzduchom, aby sa zabezpečili celkové požiadavky na odvod tepla; Existujú dva spôsoby plánovania odvodu tepla:
1. Sedem modulov pohonu je nalepených na chladiči a chladič + axiálneho ventilátora + mechanického ramena je navrhnutý pre vzduchové potrubie; Dráha vedenia tepla tohto dizajnu je nasledovná: pohon riadiaci modul → tepelná podložka → chladič → vzduch v dutine (nútená konvekcia) → plášť dutiny → vzduch mimo dutiny (prirodzená konvekcia + tepelné žiarenie). V tomto dizajne však vzduch v dutine nemôže byť priamo spojený s vonkajším vzduchom a v strede je veľký tepelný odpor, čo vedie k zlému tepelnému výkonu.
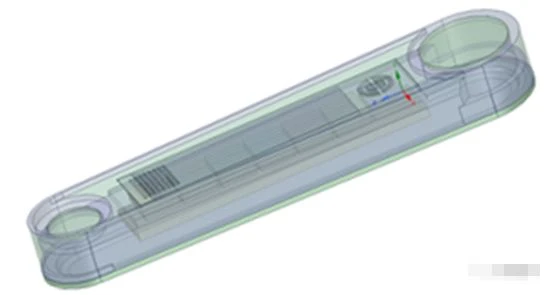
2. Sedem modulov pohonu je priamo pripevnených k plášťu manipulátora, do plášťa manipulátora pridáva rebrový dizajn, axiálny ventilátor je inštalovaný mimo plášťa manipulátora a je pridaná krycia doska pre návrh vzduchového potrubia.
Tepelná simulácia:
Použitie inteligentného simulačného softvéru na zjednodušenie modulu a vykonanie tepelnej simulačnej analýzy údajov.
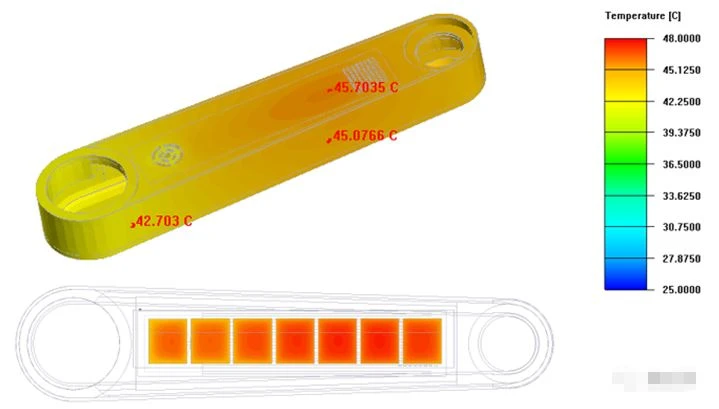
Podľa teplotného oblakového diagramu tepelnej simulácie plášťa je poloha s vyššou teplotou plášťa na pravej strane, horný plášť max=44,9 ℃, min=42,35 ℃ a hliníkový substrát riadiacej dosky pohonu max=47,6 ℃ , ktorý spĺňa konštrukčné požiadavky
| Údaje tepelnej simulácie | |
| Časť | Teplota v simulácii |
| Modul pohonu 1 | 46.62 |
| Modul pohonu 2 | 46.61 |
| Modul pohonu 3 | 46.97 |
| Modul pohonu 4 | 47.35 |
| Modul pohonu 5 | 47.57 |
| Modul pohonu 6 | 47.6 |
| Modul pohonu 7 | 47.28 |
| Horná škrupina | Max: 44,9 Min: 42,35 |
| Spodná škrupina | Max: 45,79 Min.: 37.86 |
| Krycia doska | Max: 45,72 Min: 41.86 |
Prostredníctvom analýzy tepelného návrhu môžu inžinieri hlbšie porozumieť tomu, ako je tepelný návrh integrovaný do konštrukčného návrhu v počiatočnom štádiu návrhu, a túto myšlienku možno použiť ako referenciu v následnom procese návrhu na usmernenie konštrukčného návrhu. Tepelná simulácia zároveň dokáže rýchlo nájsť nedostatky v návrhu a optimalizovať smer návrhu.


